팔부터 손끝까지, 정확한 힘 데이터.
손목 힘
1.20N
6축 힘과 토크시각화
축별 값
- Fx
- +0.0
- Fy
- +0.0
- Fz
- +0.0
- Tx
- +0.00
- Ty
- +0.00
- Tz
- +0.00
로봇이 아직 못 하는 일은 대부분 접촉입니다.
밀어 넣고, 조이고, 눌러 맞추는 일은 눈이 아니라 힘과 촉각으로 합니다.
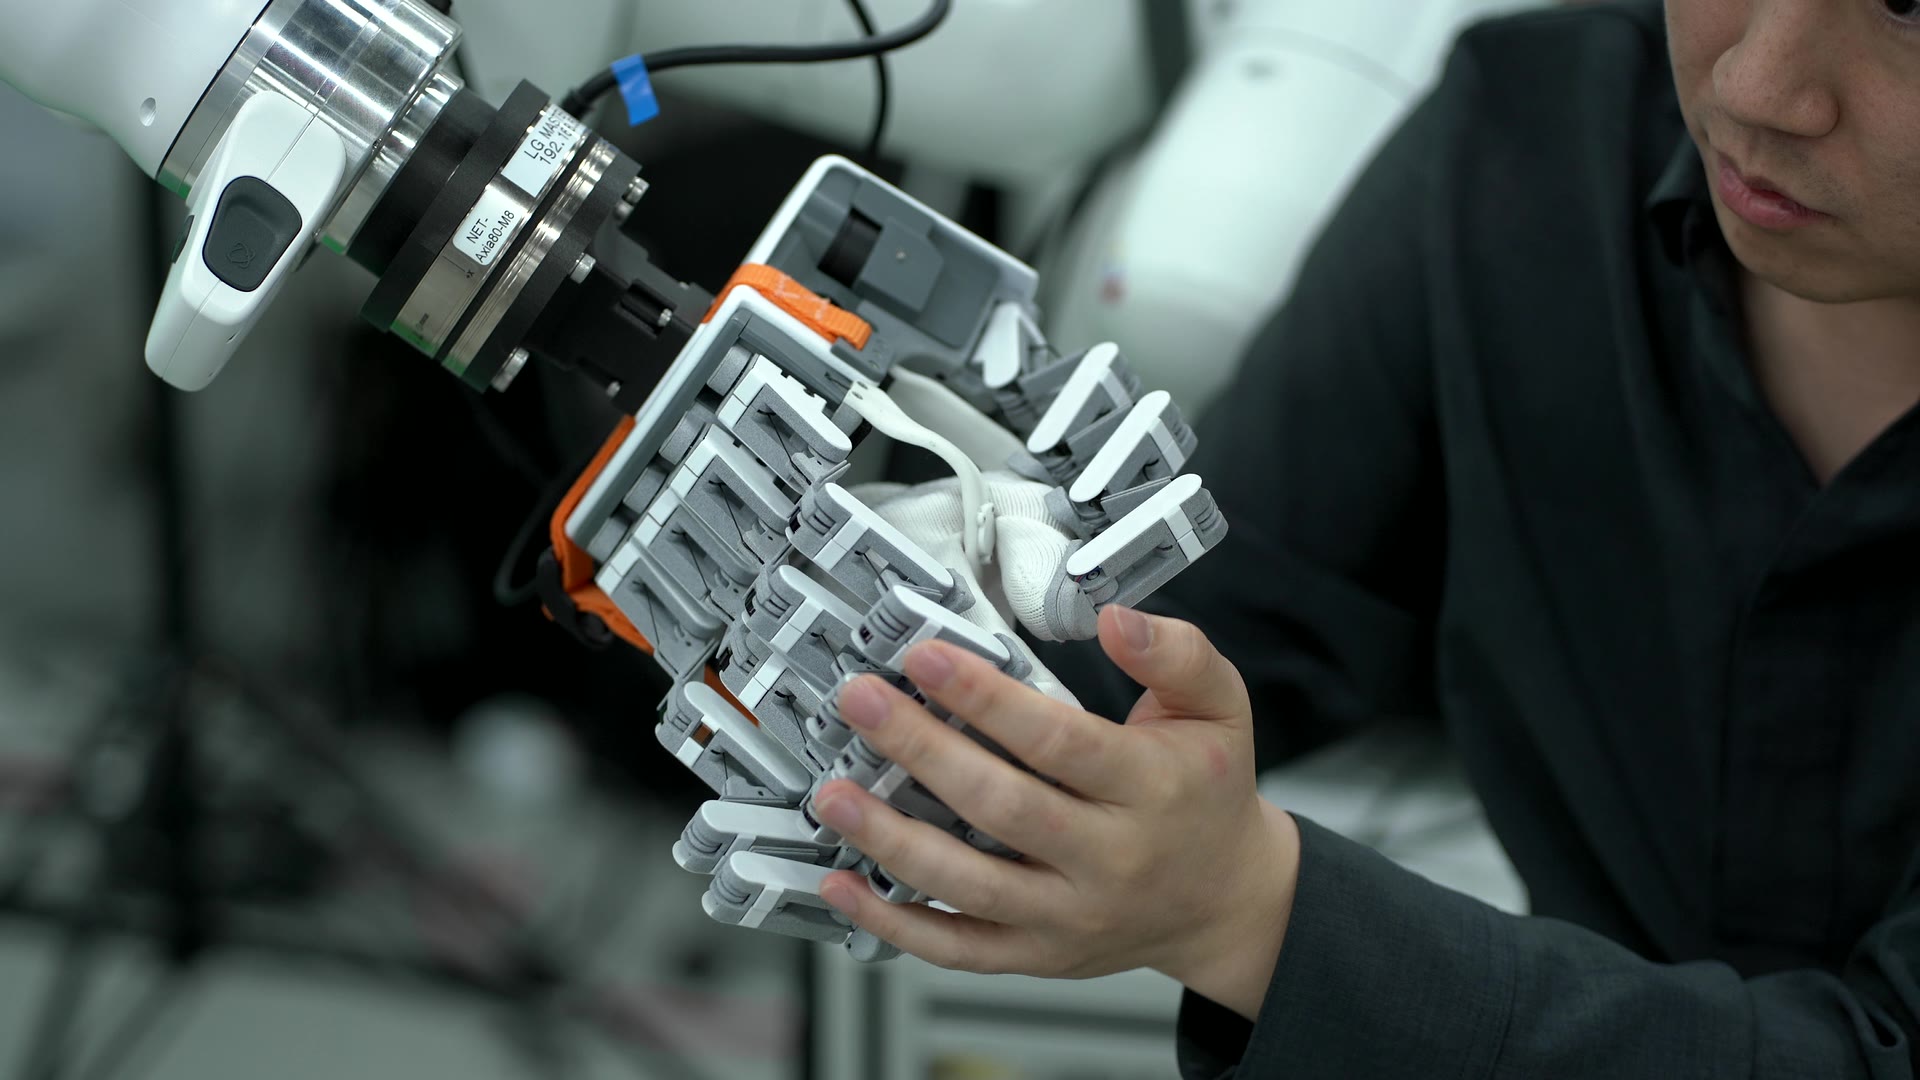
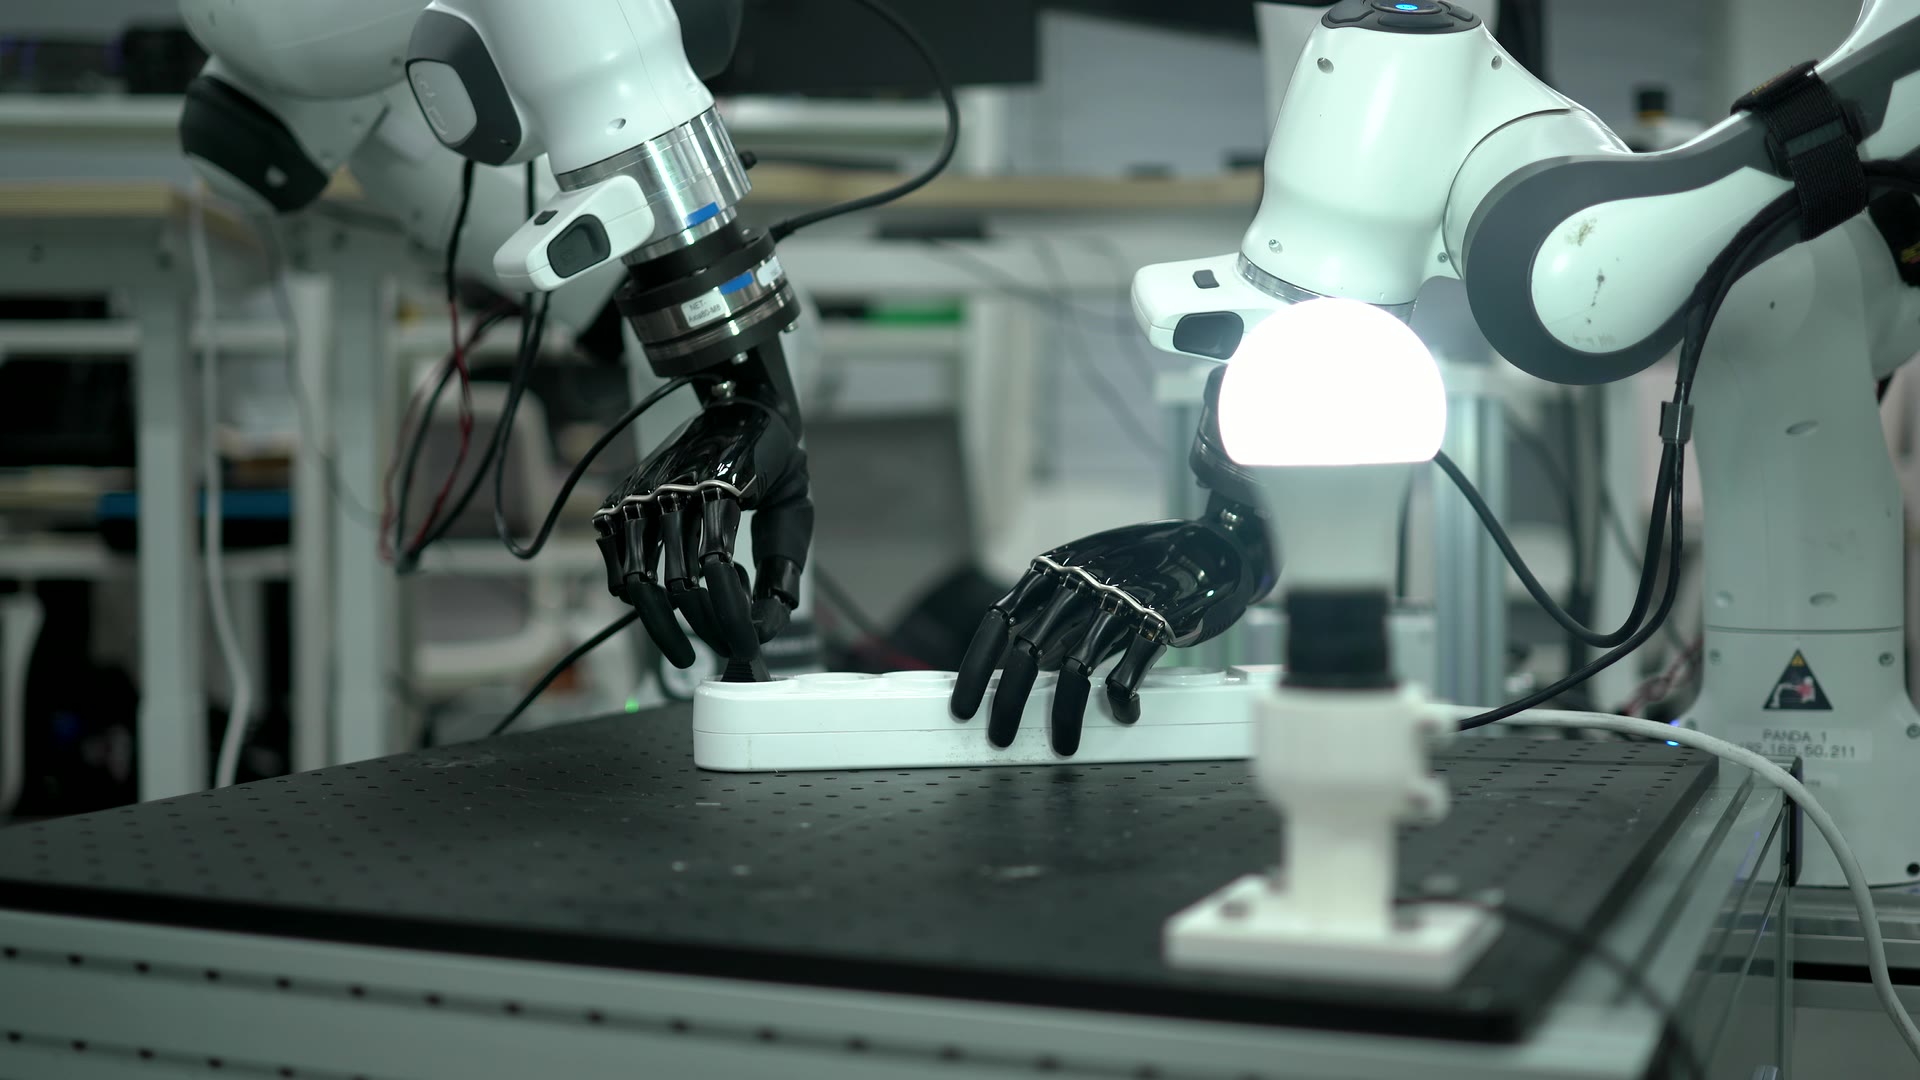
우리는 숙련 작업자가 팔에서 손끝까지 실제로 느낀 힘을 기록해 로봇에게 가르칩니다.
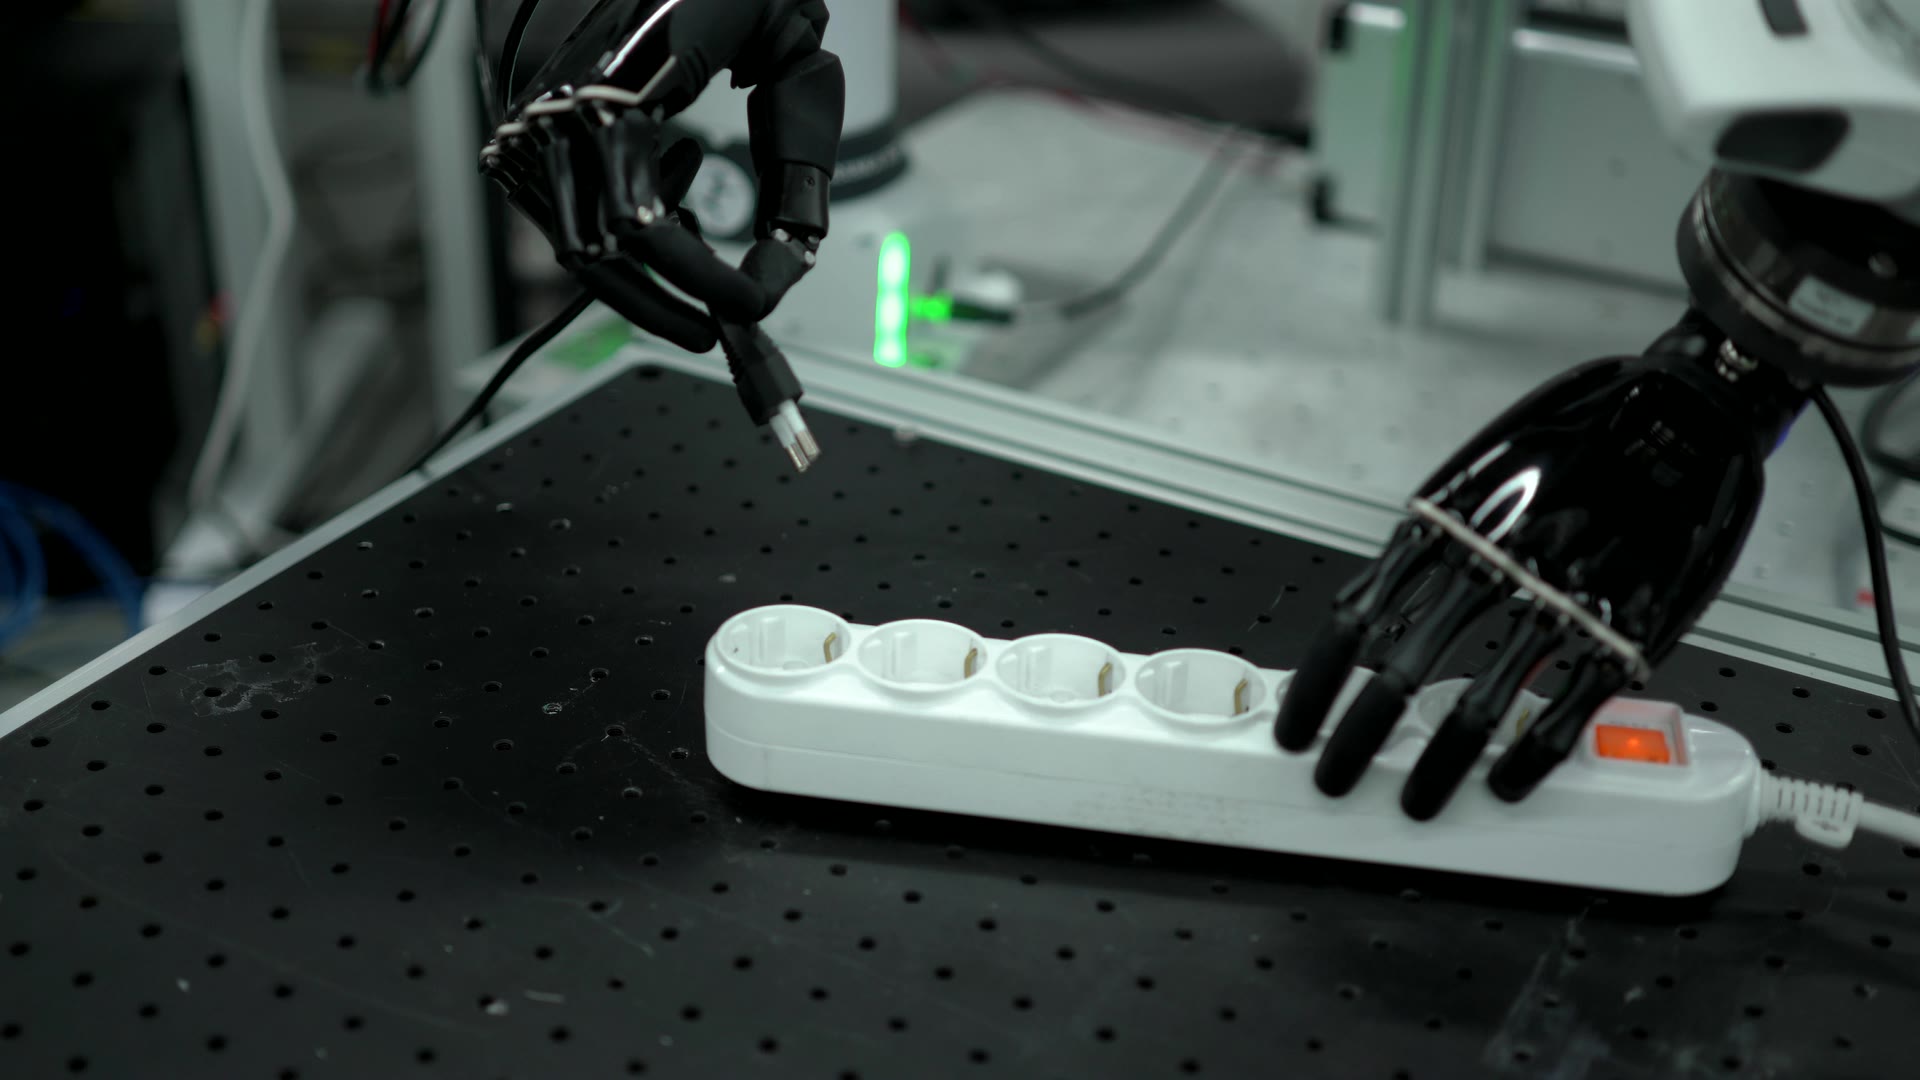
위치는 로봇으로, 힘은 손으로 돌아옵니다.
- 01작업자의 손이 움직이면 로봇이 따라 움직입니다.
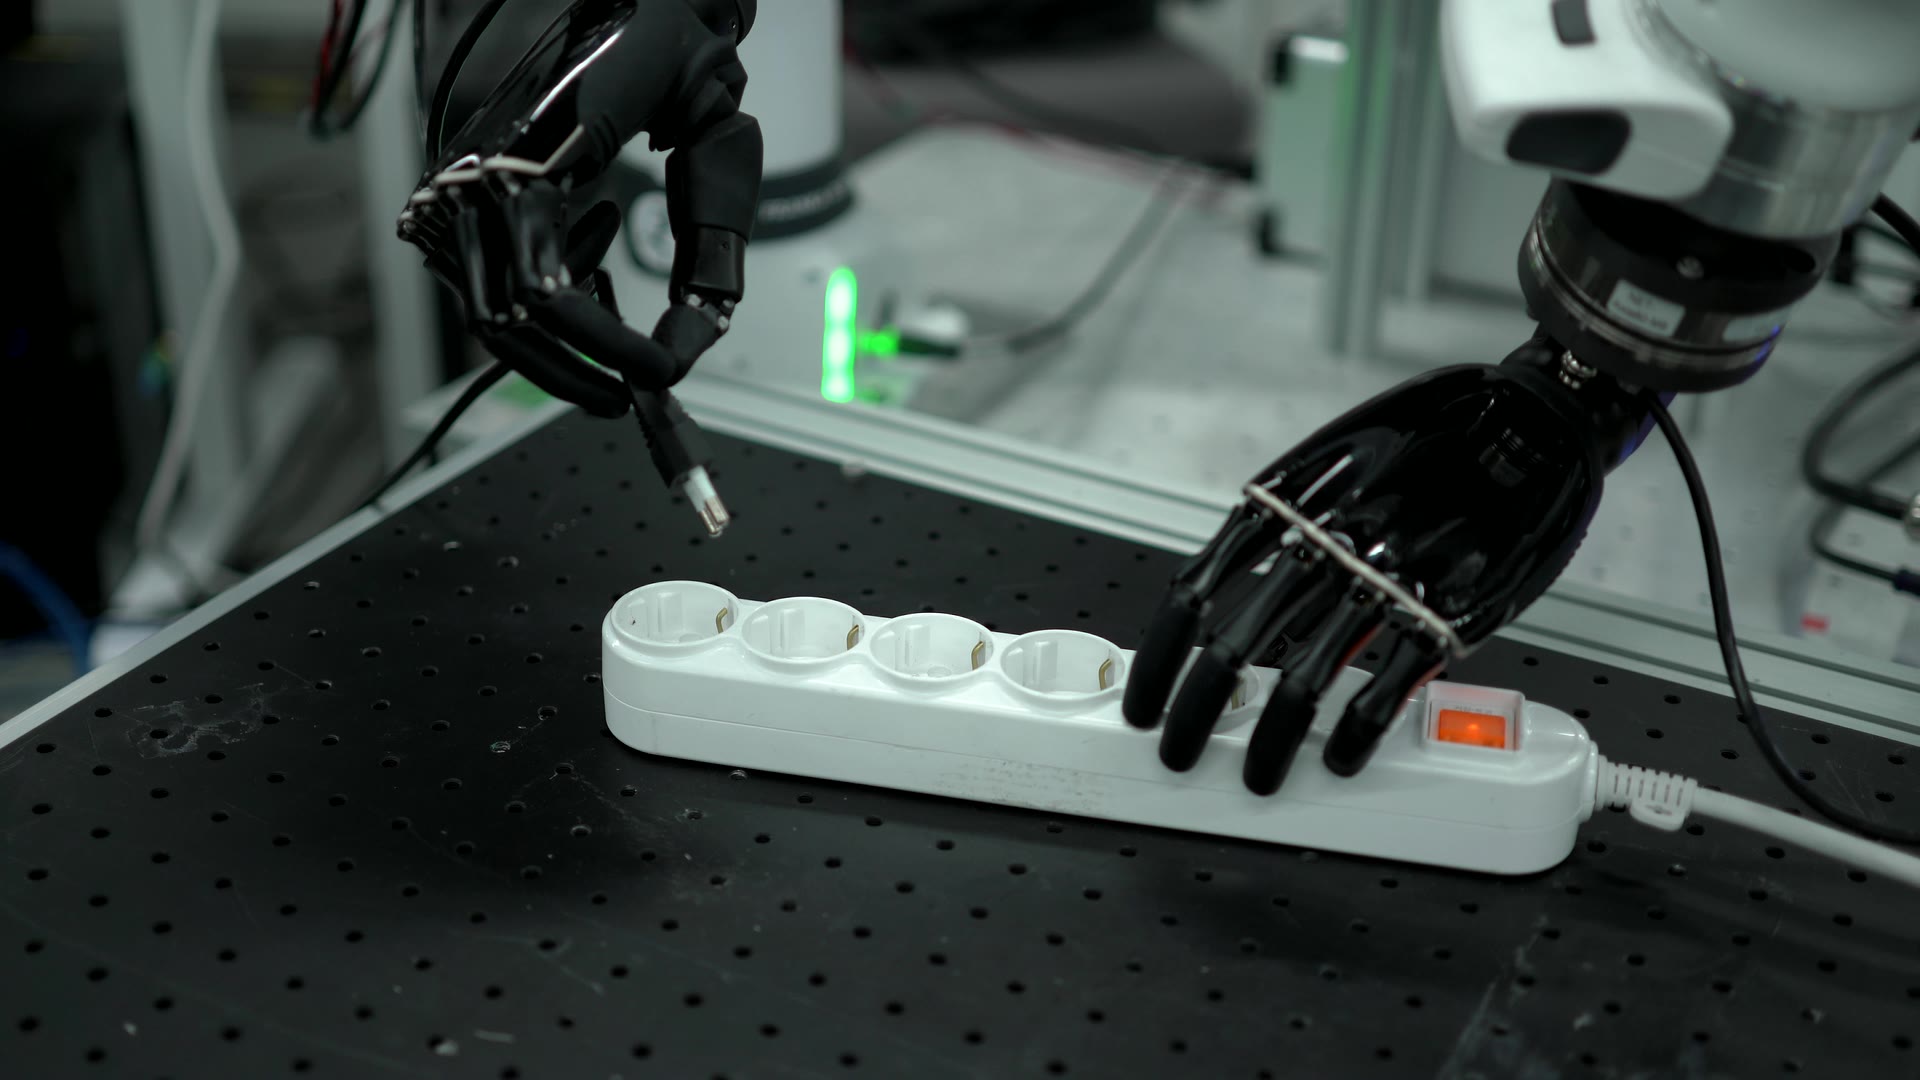
- 02로봇 손끝이 플러그에 닿는 순간 힘이 생깁니다.
- 03그 힘이 글러브로 되돌아와 손이 저항을 느낍니다.
- 04두 방향의 신호가 같은 시간축에 기록됩니다.
밀어 보세요.
플러그를 소켓 쪽으로 끌어 보세요. 들어갈수록 무거워집니다.
- 단계
- 접근
- 손목 힘
- 0.0 N
- 깊이
- 0 mm
시각화
데이터를 얻고, 정돈하고, 모델로 옮깁니다.
모델
모피어스
공개 백본 위에 힘을 이해하는 층을 더한 접촉지능 파운데이션 모델입니다.
공개 예정
햅틱을 말하기 전에, 학습할 접촉 데이터부터.
83%
힘과 토크를 함께 배운 정책의 성공률. 영상만 본 정책은 22%입니다.
ManipForce, 2025. 6개 작업 평균, 반올림.
+23.2%p
π0에 힘 인지 융합 모듈을 더했을 때의 상승. 37.3%에서 60.5%로 올랐습니다.
ForceVLA, 2025. π0 기준선, 5개 작업.
1.09초
움직이는 HDMI 소켓 체결에 걸린 시간. 사람은 1.04초입니다.
SHIELD, RSS 2021. 힘과 비전 기반 전용 시스템.
한 번의 체결에 아홉 겹의 데이터가 담깁니다.
작업 시점 영상
손목 시점 영상
관절과 손 동작
힘과 토크
손끝 촉각
작업자 명령
힘과 강성 조절
시선
작업 단계
시간
0.0 s1.02.03.0 s
키네스테틱 층. 모양은 예시입니다.
작업마다 힘의 서명이 다릅니다.
나사 체결
지속 토크
그라인더 작업
진동 부하
플러그 삽입
삽입 피크
물 붓기
질량 이동
정밀 가공
미세 압력
전자, 자동차, 조선, 중공업.